livox雷达的tf变换问题 #160
Assignees
 eeeck (Erick)
Clear assignees
eeeck (Erick)
No Assignees
No due date set.
Dependencies
No dependencies set.
Reference: mmr/Livox-SDK#160
Reference in New Issue
Block a user
Delete Branch "%!s()"
Deleting a branch is permanent. Although the deleted branch may continue to exist for a short time before it actually gets removed, it CANNOT be undone in most cases. Continue?
我使用两个静态变换生成 link1->link2->link3->livox_frame的tf树来模拟在机械臂末端添加雷达,但是这样在rviz中设置其他坐标系为原点时,雷达的点云数据会报错。只有使用livox_frame为原点坐标系时才能正常。
Hi lv-lan
您提出的应该是Ros-driver 相关的问题。
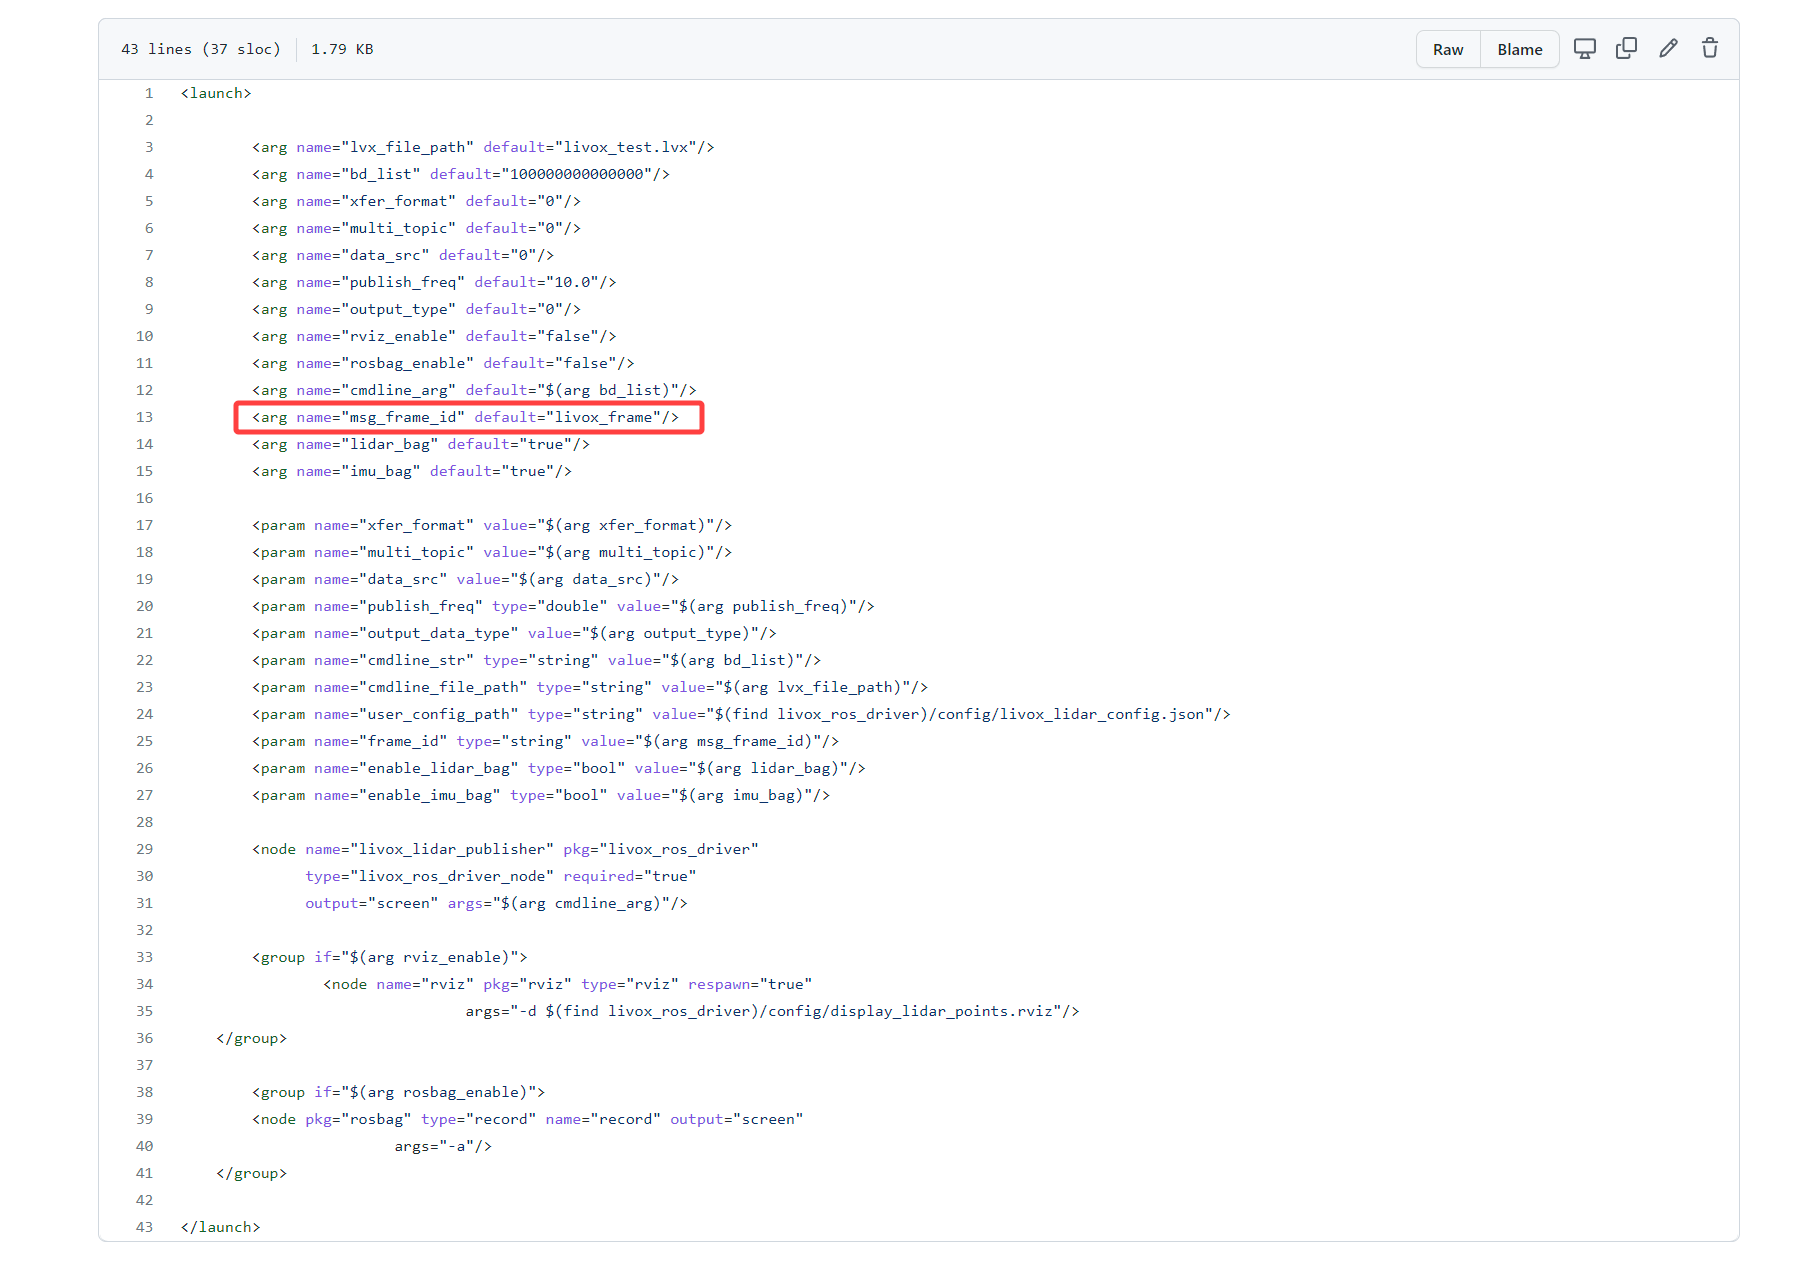
因为不是很清楚您报出的错误是什么,不清楚是否可能与您的二次开发相关。基于您目前的描述我建议您尝试修改launch文件中frame_id这个参数,改为统一的frame_id。