2
Set publish frequency cn
Livox-SDK edited this page 2020-10-26 22:09:14 +08:00
在Ros中设置发布频率(Set publish frequency)
1. Git clone livox_ros_driver
git clone https://github.com/Livox-SDK/livox_ros_driver.git ws_livox/src
2. 设置发布频率
以lvx文件到rosbag文件的转换为例:
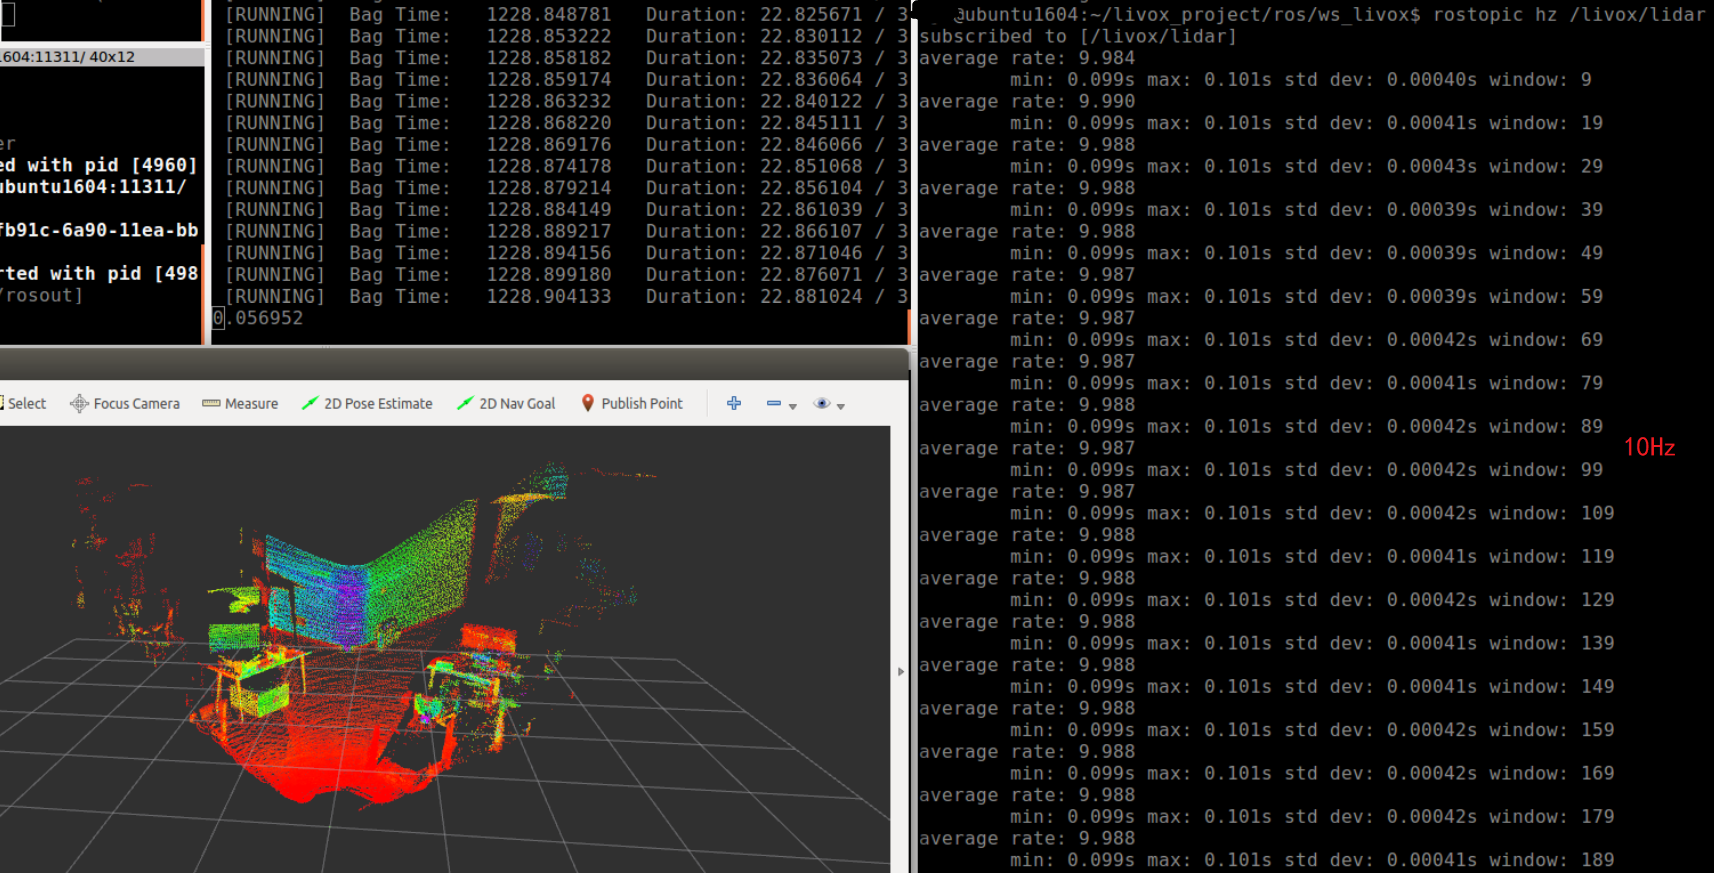
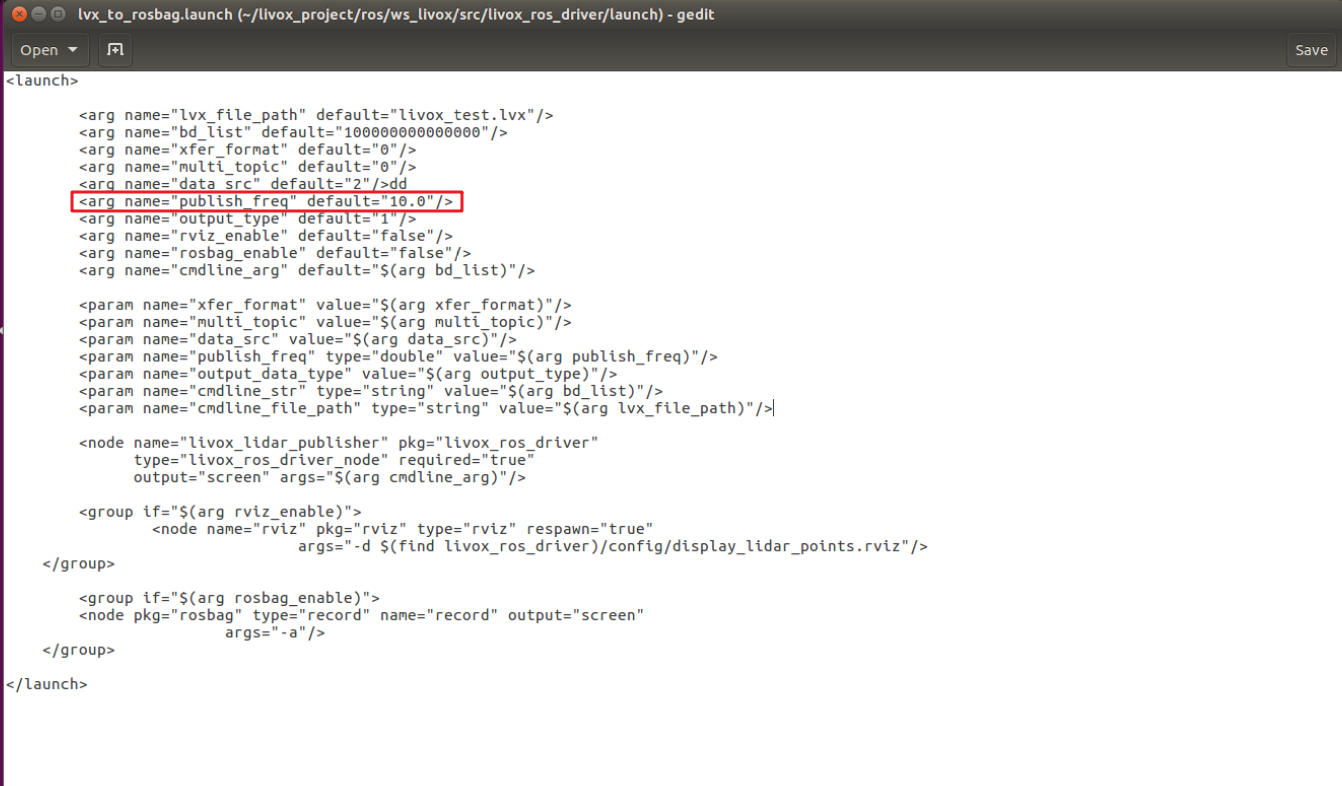
如果需要设置转换为rosbag数据的频率为10Hz,可以在 "../ws_livox/src/livox_ros_driver/launch/lvx_to_rosbag.launch file"文件中将‘publish_freq’参数设置为10.0。同理,可以将其设置成需要的频率。
3. 在以下路径打开终端窗口
../ws_livox
4. 将lvx点云文件(v1.0/v1.1)转换为rosbag文件
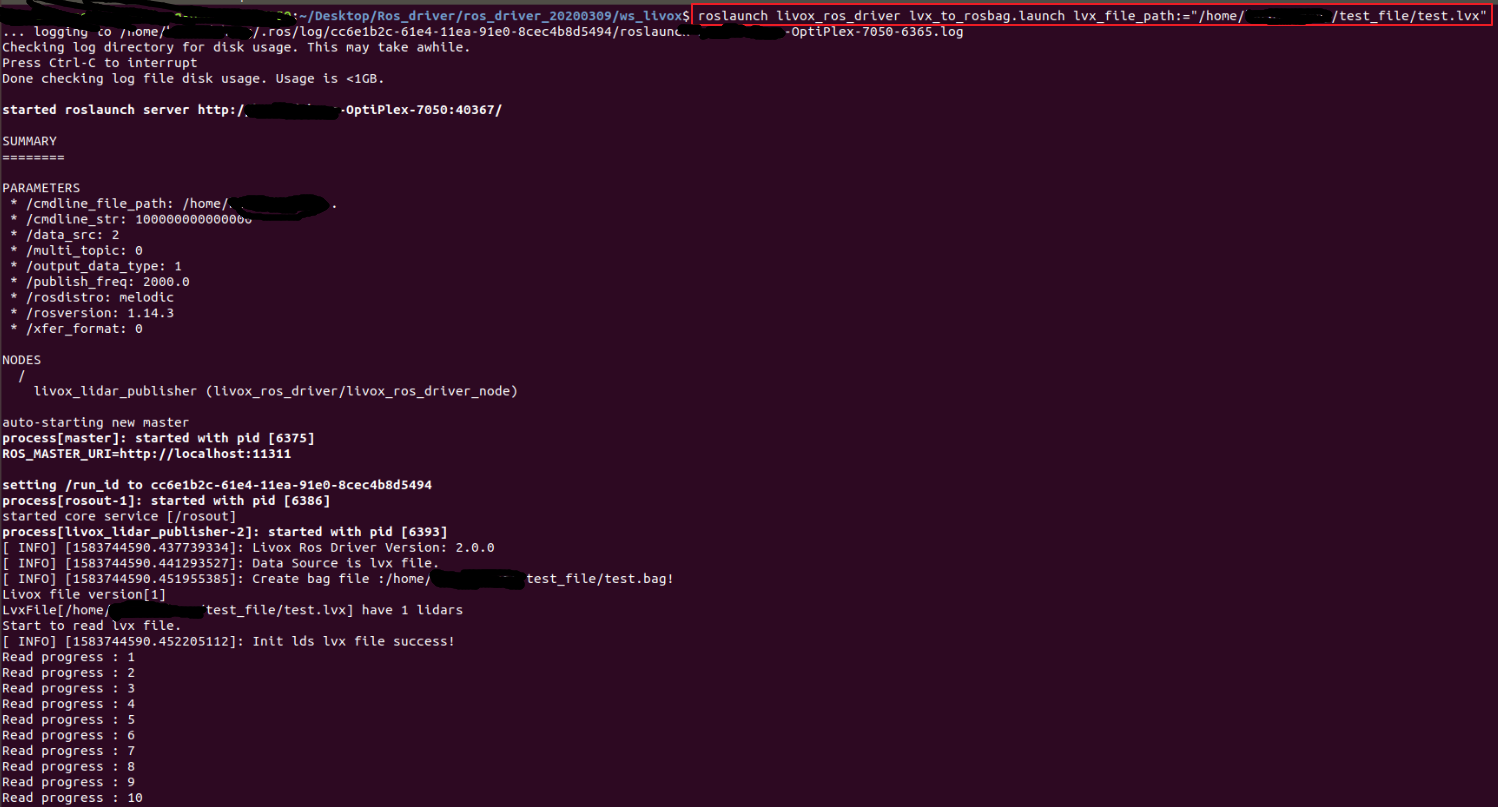
livox_ros_driver支持将lvx点云数据转换为rosbag文件。使用以下命令:
roslaunch livox_ros_driver lvx_to_rosbag.launch lvx_file_path:="/home/livox/test.lvx"
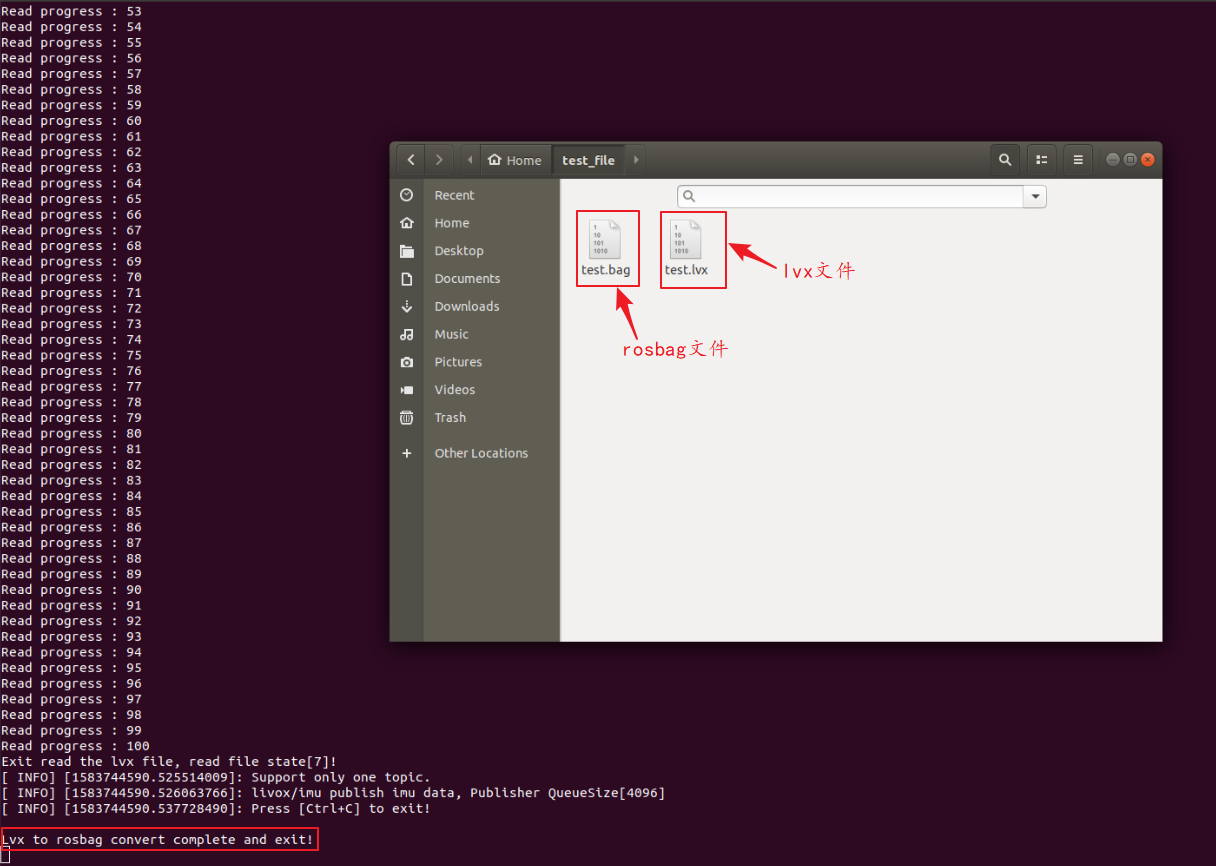
将上述命令中"/home/livox/test.lvx"替换为本地lvx文件的路径之后,即可以运行;如果转换成功,在上述路径下将会产生同名的rosbag格式的文件。
5. 播放rosbag数据